Де знаходиться «вузьке місце»? Спочатку визначте, який етап є найповільнішим
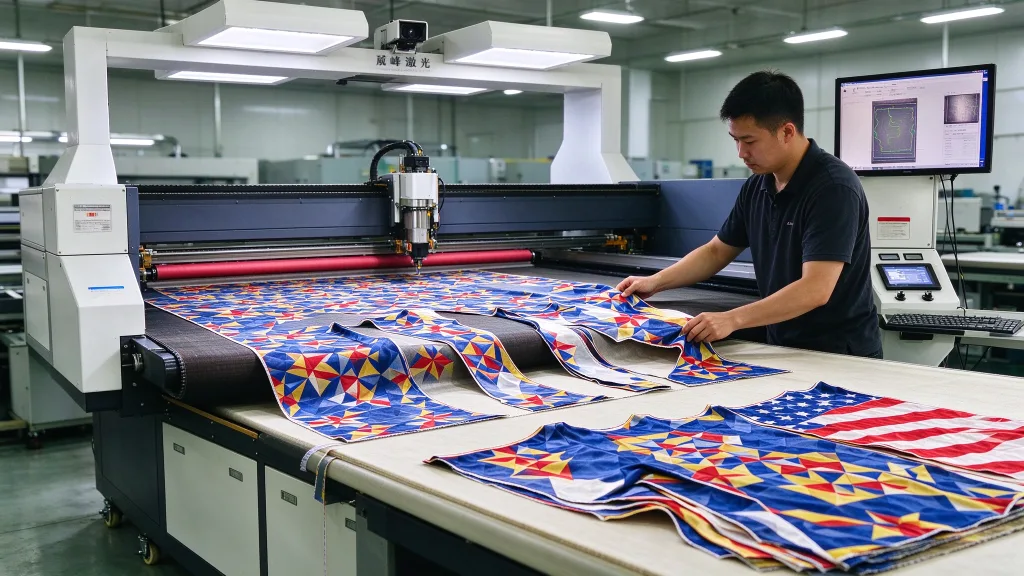
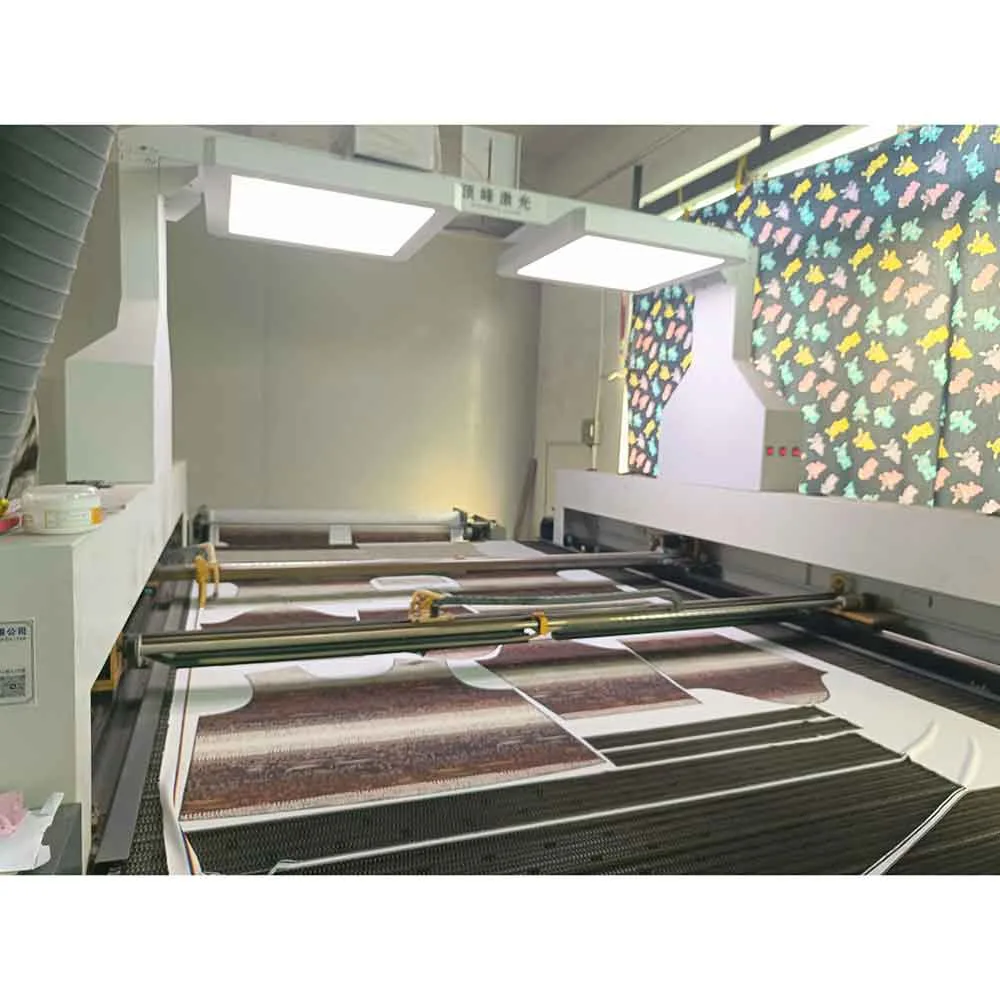
Автоматичне різання тканини з принтом складається з чотирьох етапів: подачі, розпізнавання, різання та збору. Кожен етап має свою межу швидкості. Продуктивність усієї лінії обмежується її найповільнішим етапом. Подача. Тканина розмотується з рулону, проходить через систему контролю натягу та потрапляє в зону різання. Якщо швидкість подачі нестабільна, тканина зміщується або зморщується, що впливає як на візуальне розпізнавання, так і на різання. Ключовою характеристикою механізму подачі є точність контролю натягу в замкнутому циклі — а не лише числове значення швидкості. Розпізнавання. Для друкованої тканини потрібна CCD-камера, щоб ідентифікувати контури візерунка або реєстраційні мітки та розрахувати траєкторію різання. Час розпізнавання залежить від роздільної здатності камери, поля зору та програмного забезпечення. Системи високого класу можуть завершити розпізнавання зони різання за кілька секунд. Практичні рекомендації дивіться у статті «Як точно різати тканини з принтом». Різання. Ефективність різання залежить від швидкості руху, прискорення та потужності лазерної головки. Головки типу «Galvo» зазвичай швидші за традиційні портальні системи та добре підходять для тонких матеріалів і високошвидкісної перфорації. Збір. Вирізані деталі необхідно вилучити із зони різання та перемістити до зони збору або сортування. Якщо цей етап виконується вручну, це може уповільнити навіть найбільш автоматизований попередній процес. Ключова перевірка: якщо ваша поточна машина є напівавтоматичною — з автоматичною подачею, але ручним вирівнюванням, або з автоматичним зоровим контролюванням, але ручним збором — ручний етап, ймовірно, є вузьким місцем.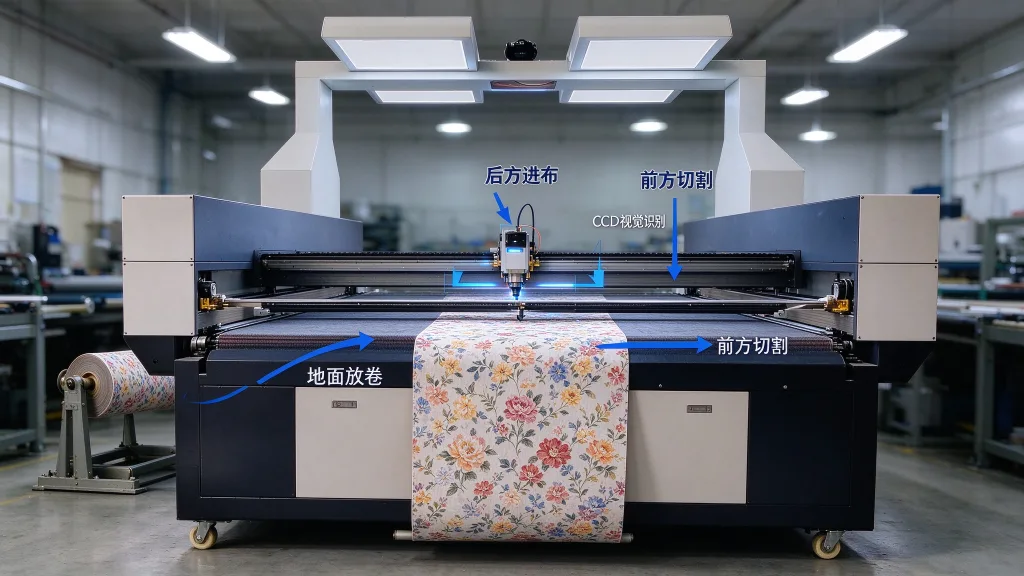
Система візуального позиціонування: основний компонент безперервного різання
Тканина з принтом ставить особливе завдання: положення візерунків не є фіксованими. Тканина стискається, розтягується або деформується під час друку та термічної обробки. Фактичне положення візерунків відхиляється від початкових координат макета. Без системи зорового контролю автоматичний різак може слідувати лише фіксованим координатам, фактично ріжучи «наосліп». Неправильно вирівняні деталі відразу потрапляють у відходи. У разі лазерного різака з CCD-системою машинного зору машина спочатку фотографує тканину, ідентифікує контури візерунків або реєстраційні мітки, а потім коригує траєкторію різання. Три параметри, які слід оцінити: Швидкість розпізнавання. Система найвищого рівня може виконати розпізнавання всієї площі за лічені секунди, не сповільнюючи безперервного виробничого циклу. Якщо розпізнавання займає понад десять секунд, перевага безперервного різання зникає. Компенсація деформації. Тканина не є жорсткою. Місцеве розтягування або стискання відбувається постійно. Базова система зору компенсує лише зсув і обертання. Програмне забезпечення високого класу підтримує корекцію нелінійних деформацій із точним зіставленням по окремих ділянках. Розпізнавання міток проти розпізнавання контурів. Розпізнавання міток підходить для тканини з попередньо встановленими реєстраційними точками — висока точність, висока швидкість. Розпізнавання контурів не потребує попередньо встановлених міток; воно безпосередньо ідентифікує зовнішній контур надрукованого візерунка, що ідеально підходить для тканини з принтом без реєстраційних міток. Найкращі системи підтримують обидва режими, тому ви можете перемикатися між ними відповідно до замовлення.Модуль різання: гальва або портальний
Автоматичні лазерні верстати для різання тканини можуть бути оснащені портальними або гальванічними ріжучими головками. Портальні системи використовують рухому лазерну головку, встановлену на балці. Вони підходять для більш товстих матеріалів та великих площ різання. Швидкість нижча, але максимальна потужність вища. Гальванічні головки відхиляють лазерний промінь за допомогою високошвидкісних дзеркал. Головка залишається нерухомою, тоді як промінь швидко переміщується по робочій зоні. Висококласні гальванічні системи можуть різати швидко, що робить їх придатними для тонких матеріалів та перфорації. Фактична швидкість залежить від матеріалу, конфігурації головки та траєкторії різання. Ключовою перевагою гальва-системи є обробка «на ходу»: лазер ріже, поки тканина безперервно рухається по конвеєру. Для безперервного різання тканини з друком головка «галво» часто є кращим вибором, хоча верстат також може підтримувати змінну портальну головку для більш товстих або багатошарових матеріалів. Тканина продовжує рухатися, тоді як головка «галво» слідує за траєкторією різання, координуючись із корекцією зображення в режимі реального часу. Змінні головки: Ви можете замінити різальну головку відповідно до матеріалу та процесу. Головка «галво» підходить для тонкої та середньої за товщиною тканини з друком, тоді як портальна головка зазвичай використовується для різання товстіших або багатошарових матеріалів. Уточніть у постачальника доступні варіанти головок та процедуру їх заміни.Подача та збір: забезпечення безперервності
Контроль натягу має вирішальне значення для системи подачі. Якщо під час різання натяг нестабільний, тканина зміщується, зморщується або розтягується, що знижує точність різання. Система контролю натягу із замкнутим контуром допомагає утримувати тканину рівною та забезпечувати її рівномірну подачу по лінії. Критично важливо узгодити роботу подавача з рештою лінії. Швидкість подачі повинна відповідати швидкості роботи системи візуального контролю та різання. Якщо подавач працює занадто швидко, система візуального контролю не встигає за ним. Якщо він працює занадто повільно, різальна головка простоює. Попросіть постачальника надати виміряні дані щодо координації всієї лінії, а не лише технічні характеристики швидкості подавача. Збір та сортування: На цій машині подача, візуальне розпізнавання та лазерне різання відбуваються автоматично; збір та сортування зазвичай виконуються вручну. Якщо потрібні автоматичний збір або сортування, узгодьте з постачальником додаткову конфігурацію та схему розміщення всієї лінії.